기술 자료실
회전 블레이드의 공진을 영상추적 LDV로 확인할 때 구분해야 할 신호
핵심 요약
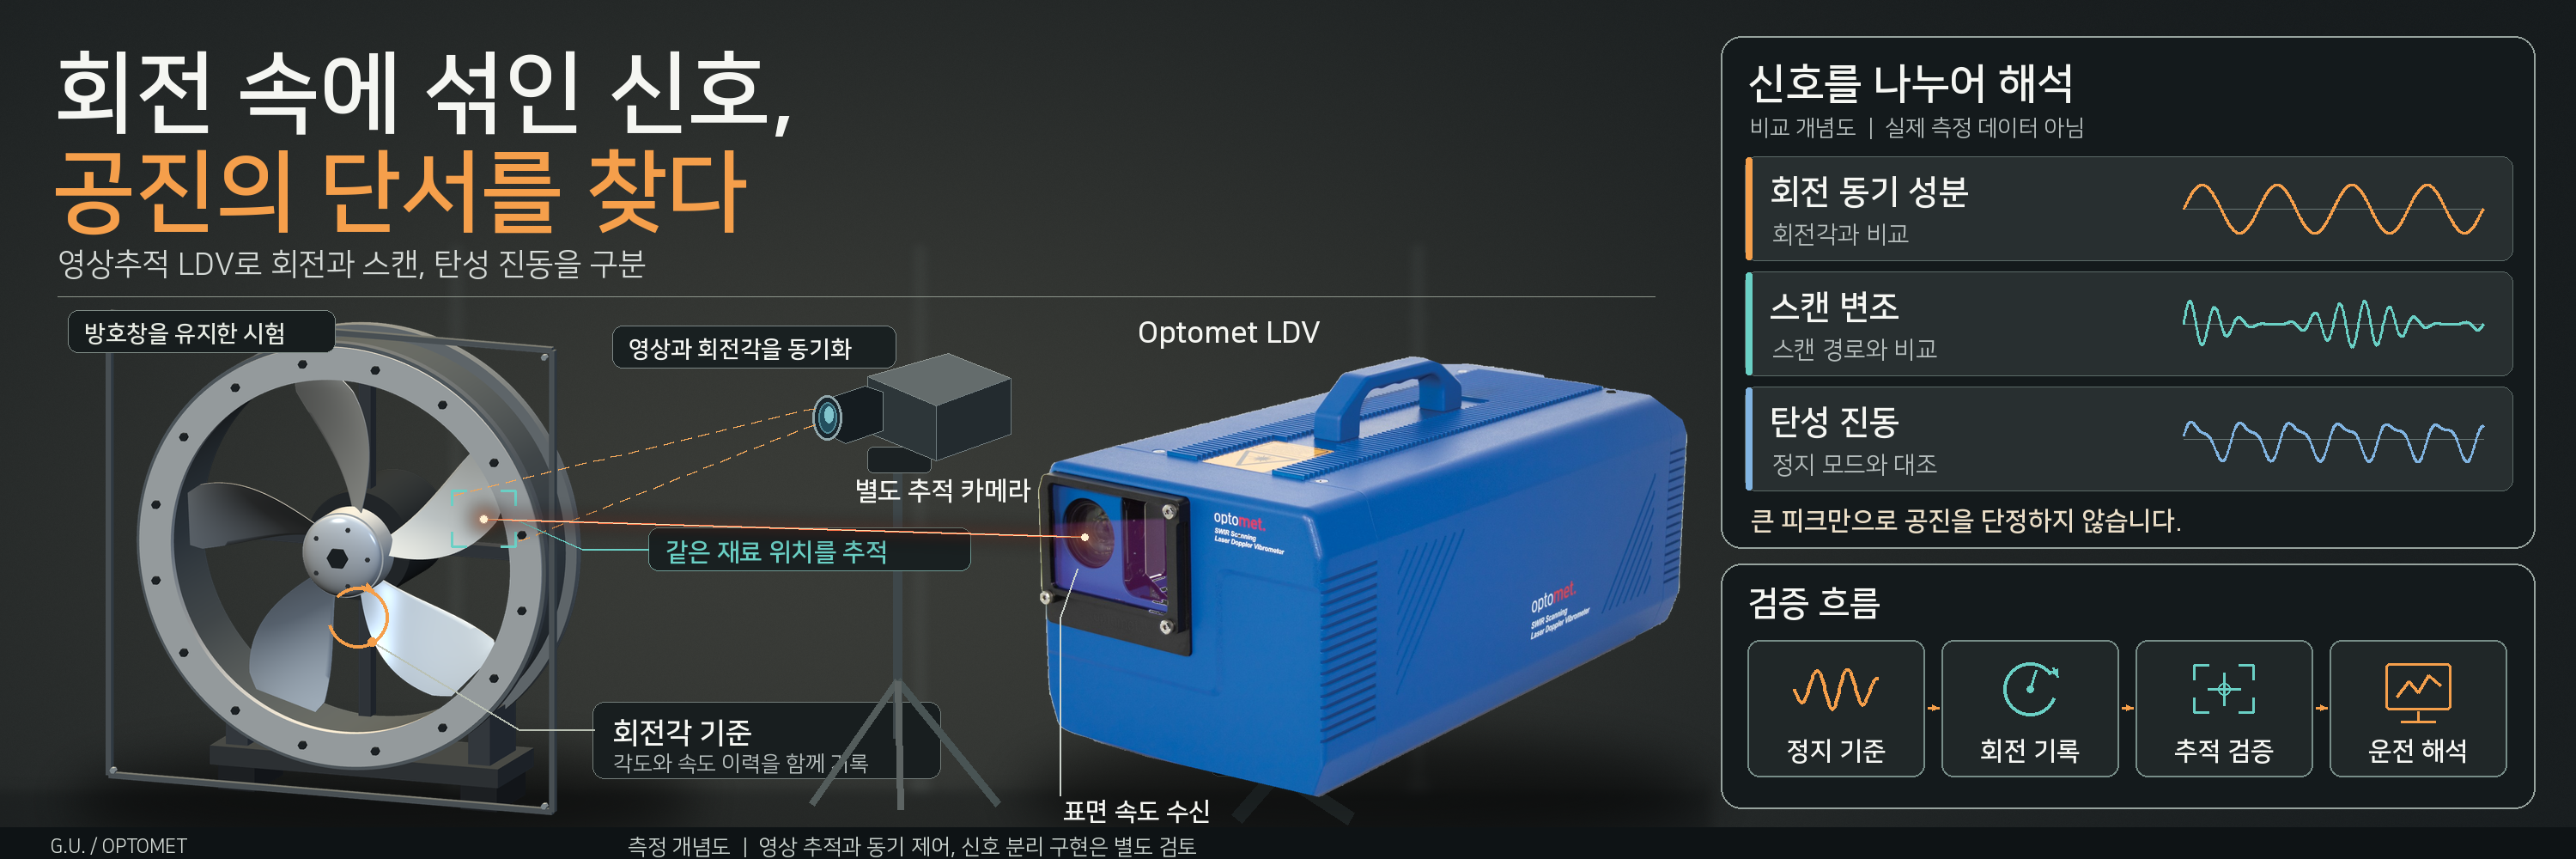
정지해 있을 때와 달리, 회전 중인 블레이드는 레이저 앞을 계속 지나갑니다. 어디를 측정했는지 알 수 없는 속도 파형은 공진을 설명하기 어렵습니다. 영상추적은 대상의 위치를 찾고, LDV는 그 위치의 운동을 읽습니다.
두 정보를 같은 시간축에 놓은 뒤 회전과 스캔의 영향을 구분해야 운전 중 진동 형상을 해석할 수 있습니다.[1–3]
1. 왜 지금 주목해야 하는가
산업용 팬이나 터보기계의 개발 시험에서는 정지 상태의 모드와 실제 운전 응답을 연결해야 합니다. 센서를 블레이드에 부착하기 어렵다면, 레이저로 운전 중 응답을 읽는 방법을 검토할 수 있습니다. 다만 정지 시험의 측정점을 그대로 둔 채 회전시키는 것과, 움직이는 재료 위치를 따라가는 것은 다른 시험입니다.
Lyu와 Zhu의 2024년 연구는 영상으로 회전 구조를 추적하면서 블레이드의 선 경로를 연속 측정하는 방법을 제시했습니다.[1] 2025년 후속 연구는 야외 환경으로 범위를 넓혔습니다.[2] 관심은 단순히 먼 곳에서 신호를 받는 기술이 아니라, 배경이 바뀌고 대상이 움직여도 조사 위치를 설명할 수 있는 계측으로 옮겨갑니다.
2. 측정 대상과 기술적 문제
공간에 고정한 레이저 점을 블레이드가 지나가면 매 순간 다른 재료 위치를 읽을 수 있습니다. 반대로 블레이드의 특정 위치를 따라가는 추적 측정은 회전각과 광학 경로를 제어합니다. 여기에 표면을 훑는 스캔이 더해지면 신호에는 구조의 공간 변화와 시간 변화가 함께 들어갑니다.
3. LDV 적용 원리 | 회전과 탄성 운동을 나눕니다
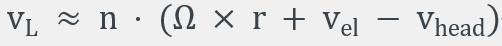
n: 순간 빔 방향 단위벡터, Ω: 각속도 [rad/s], r: 회전축 기준 위치 [m], vₑₗ: 탄성 진동 속도, vₕₑₐd: 헤드 운동 [m/s]
단순 기하 설명식이며 실제 추적 장치의 전체 광학 보상식은 아님
빔 방향 속도에는 관측 기하에 따라 강체 회전과 헤드 운동이 섞일 수 있습니다.[4] 회전면에 정확히 수직인 이상적 관측에서는 강체 회전의 투영이 줄지만, 축 정렬 오차와 블레이드 기울기는 실제로 확인해야 합니다. 신호의 큰 피크를 곧바로 블레이드 고유모드로 부르지 않습니다.
카메라 / 회전각 | → | 스캔 경로 + LDV | → | 변조 분리 및 분석 |
그림 1. 추적 계측에 필요한 신호 연결
4. 연구에서 확인한 구성과 현장 선정 항목
표 1. 공개 연구와 확인 범위
연구 | 공개 초록에서 확인한 내용 | 인용하지 않는 정보 |
2024년 | 영상 기반 회전 추적 및 연속 스캔, 운전 모달 분석 | 미확인 작업거리와 회전수의 구체값 |
2025년 | 야외 회전체를 위한 영상 처리와 추적 계측 | 상용 설비별 검출률 및 제품 성능 보장 |
이번 적용 검토 | 회전 동기 성분과 탄성 진동을 분리하는 시험 설계 | 연구 장치가 특정 상용 스캐너의 기본 기능이라는 주장 |
두 연구의 상세 광학 배치와 수집률은 확보한 공개 초록만으로 모두 확인할 수 없습니다. 시험 계획에는 실제 작업거리, 속도 범위, 블레이드 크기, 카메라 프레임률, 지연, 스캔 경로, LDV 대역과 표면 수신 조건을 별도로 확정할 항목으로 남깁니다. 연구 제목의 “장거리”를 현장의 가능한 거리 수치로 바꾸지 않습니다.
적용 절차는 정지 상태의 기준 시험부터 시작합니다. 같은 블레이드의 단순 가진 응답과 공간 형상을 확보하고, 다음으로 낮은 위험도의 시험 설비에서 회전 동기 신호와 광학 가시 구간을 확인합니다. 영상추적과 연속 스캔은 그 후의 확장 단계이며, 실제 장비의 외부 제어 가능 여부를 먼저 확인해야 합니다.
5. 데이터 처리와 결과 해석
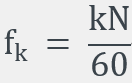
N: 회전수 [r/min], k: 오더 차수, fₖ: 회전 동기 주파수 [Hz]
회전수가 바뀔 때 함께 이동하는 주파수 성분은 회전 오더와 비교합니다. 스캔 주파수와 그 조합으로 나타나는 성분은 스캔 변조 후보입니다. 구조 모드 역시 회전 속도에 따라 달라질 수 있으므로 “주파수가 일정하면 모드, 움직이면 회전”처럼 단순 구분하지 않습니다. 정지 기준, 구조 모델, 복수 운전 조건을 함께 대조합니다.
표 2. 신호를 구분하기 위한 실무 판단표
성분 후보 | 비교할 기준 | 확인 방식 |
회전 동기 성분 | 회전각 또는 속도 이력 | 오더와 주파수의 동반 이동 |
스캔 변조 | 실제 스캔 경로 및 주기 | 스캔 조건 변경 전후의 차이 |
블레이드 탄성 진동 | 정지 모드와 운전 형상 | 공간 분포와 모델의 일관성 |
광학 또는 영상 오류 | 수신 품질과 추적 오차 | 가려짐 및 경계 이탈 구간 표시 |
운전 중 나타나는 변형 형상과 고유모드 형상도 구분합니다. 운전변형형상(Operating Deflection Shape, ODS)은 실제 가진과 여러 모드가 합쳐진 응답일 수 있습니다. 운전 모달 분석(Operational Modal Analysis, OMA)은 적용한 식별 가정과 모델을 거쳐 모달 정보를 추정하는 절차입니다. 복잡한 스펙트럼을 얻었다는 사실만으로 모드 식별이 완료된 것은 아닙니다.
실무 검증 제안 | 일반 스캔에서 추적 계측까지 단계적으로
표 3. 단계별 시험과 확인 결과
단계 | 시험 범위 | 다음 단계의 판단 근거 |
정지 기준 | 고정된 블레이드의 단일점 및 스캔 | 조사점, 수신과 기준 모드 확인 |
회전 기준 | 회전각 기록과 가시 구간 점검 | 재료 위치와 시간축 대응 |
추적 검증 | 영상 위치와 실제 레이저 점 비교 | 추적 지연 및 각도 오차 |
운전 해석 | 복수 속도 및 스캔 조건 비교 | 오더, 변조와 탄성 응답 구분 |
영상에서 블레이드를 잘 찾는 것과 레이저가 정확한 재료 위치를 따라가는 것은 다른 성능입니다. 영상 지연, 스캔 제어 지연, 기하 정합을 합쳐 평가하고, 추적이 끊긴 구간은 유효 진동 데이터와 구별합니다. 회전수 평균값만 남기지 말고 실제 각도 또는 속도 이력도 보존합니다.
6. 기존 측정 방식과의 비교
표 4. 회전체 시험의 계측 역할
방법 | 얻는 정보 | 이 주제에서의 제약 |
가속도계 + 전송 장치 | 부착점의 가속도 | 질량과 배선 또는 무선 전송 구성 필요 |
블레이드 팁 타이밍 | 팁 통과 시각의 변화 | 국부 통과 정보이며 표면 전체 속도장과 다름 |
영상 변위 계측 | 영상 평면의 표적 운동 | 시간 분해능, 조명과 카메라 운동 관리 |
추적 CSLDV | 경로를 따라 취득한 속도 | 회전 추적, 기하 및 변조 해석이 추가로 필요 |
7. 오차 요인과 보완 방법
회전 표면에서는 스펙클과 반사 조건이 계속 변할 수 있습니다. 수신 단절을 탄성 충격으로 해석하지 않고 영상 및 품질 채널과 대조합니다. 보호창이 있다면 투과 조건, 창 진동과 오염을 포함해 검증합니다. 헤드를 기계 본체에 함께 장착하면 기계 진동이 상대속도에 섞일 수 있으므로 지지 조건을 먼저 점검합니다.
실제 운전에서 광학 경로를 확보하려고 방호 덮개나 안전 인터록을 제거하지 않습니다. 접근 가능한 시험 장치에서 검증 범위를 정하고, 반사 표적이 회전 중 이탈하지 않는지도 확인합니다. 보이지 않는 영역을 장비의 넓은 대역만으로 보완할 수 없다는 점을 장비 선정 단계에서 명확히 해야 합니다.
시험 전 확인 항목
□ 정지 기준 모드와 실제 운전 목적 구분 | □ 측정점이 재료를 따라가는지 확인 |
□ 회전각, 영상, 스캔과 LDV 시간축 정합 | □ 회전 오더와 스캔 변조를 별도 표시 |
□ 추적 실패와 수신 단절 구간 보존 | □ 방호 구조와 안전 인터록을 유지한 시험 계획 |
8. Optomet 및 G.U. 적용 관점
SMART Single+는 정지 블레이드의 기준점 응답과 반복성 확인에, SMART Scan+는 고정된 표면의 공간 응답 확인에 검토할 수 있습니다. SMART Lab은 동기 취득과 시간 및 주파수 분석을 지원합니다.[5–7] 회전 중 특정 재료 위치를 자동으로 추적하는 기능과 CSLDV 전용 복조가 이 제품들의 기본 기능으로 확인된 것은 아닙니다.
추적 시험은 카메라, 외부 제어, 스캔 경로와 후처리까지 별도 구성으로 평가합니다. 당사와의 기술 검토에서는 블레이드 형상, 회전수 범위, 관측 방향과 안전창 조건을 함께 확인하고, 일반 LDV로 확보할 기준 자료와 추적 계측으로 확장할 항목을 나누어 구체화할 수 있습니다.
9. 결론
회전 블레이드 계측의 핵심은 신호 크기보다 관측 위치와 시간의 대응입니다. 회전각, 조사 위치, 스캔 주기를 속도 파형과 함께 남겨야 합니다. 이 세 정보가 연결되면 회전 성분과 스캔 측대역을 구분하고, 블레이드의 운전 응답을 설명할 근거를 얻습니다. 마지막 판단은 피크의 인상이 아니라 같은 조건에서 반복되는 공간 형상과 비교 가능한 기준 자료에 두는 것이 적절합니다.
10. 참고문헌
[1] L. Lyu, W. D. Zhu, “A Novel Image-Based Long-Range Continuously Scanning Laser Doppler Vibrometer for Operational Modal Analysis of a Rotating Structure,” Research in Nondestructive Evaluation, 35(6), 303–318, 2024
[2] L. Lyu, W. D. Zhu, “Operational modal analysis of a rotating structure in an outdoor environment using a novel image-based long-range tracking continuously scanning laser Doppler vibrometer,” Measurement, 253, 117337, 2025
[3] D. Di Maio, P. Castellini, M. Martarelli, S. Rothberg, M. S. Allen, W. D. Zhu, D. J. Ewins, “Continuous Scanning Laser Vibrometry: A raison d’être and applications to vibration measurements,” Mechanical Systems and Signal Processing, 156, 107573, 2021
[4] C. Rembe, I. Bucher, B. Halkon, Y. Li, V. Mazzoni, L. Scalise, M. Schewe, Y. Zeng, “Laser Doppler vibrometry,” Nature Reviews Methods Primers, 6, 30, 2026
[5] Optomet GmbH, “SMART Single+,” 공식 제품 페이지
[6] Optomet GmbH, “SMART Scan+,” 공식 제품 페이지
[7] Optomet GmbH, “SMART Lab Software,” 공식 소프트웨어 페이지
견
적
문
의
하단영역
본사경기도 성남시 분당구 성남대로 69 로드랜드EZ타워 507~9호
TEL031-715-4144
FAX031-715-4145
부산사무소부산시 남구 황령대로 492번길 24 세영빌딩 702호
TEL051-628-4144
FAX051-628-4145
기술연구소경기도 용인시 처인구 모현읍 이일로 65
E-MAILgu@gu21.com


Copyright (C) (주)G.U. All rights reserved. Designed by WebSite.co.kr